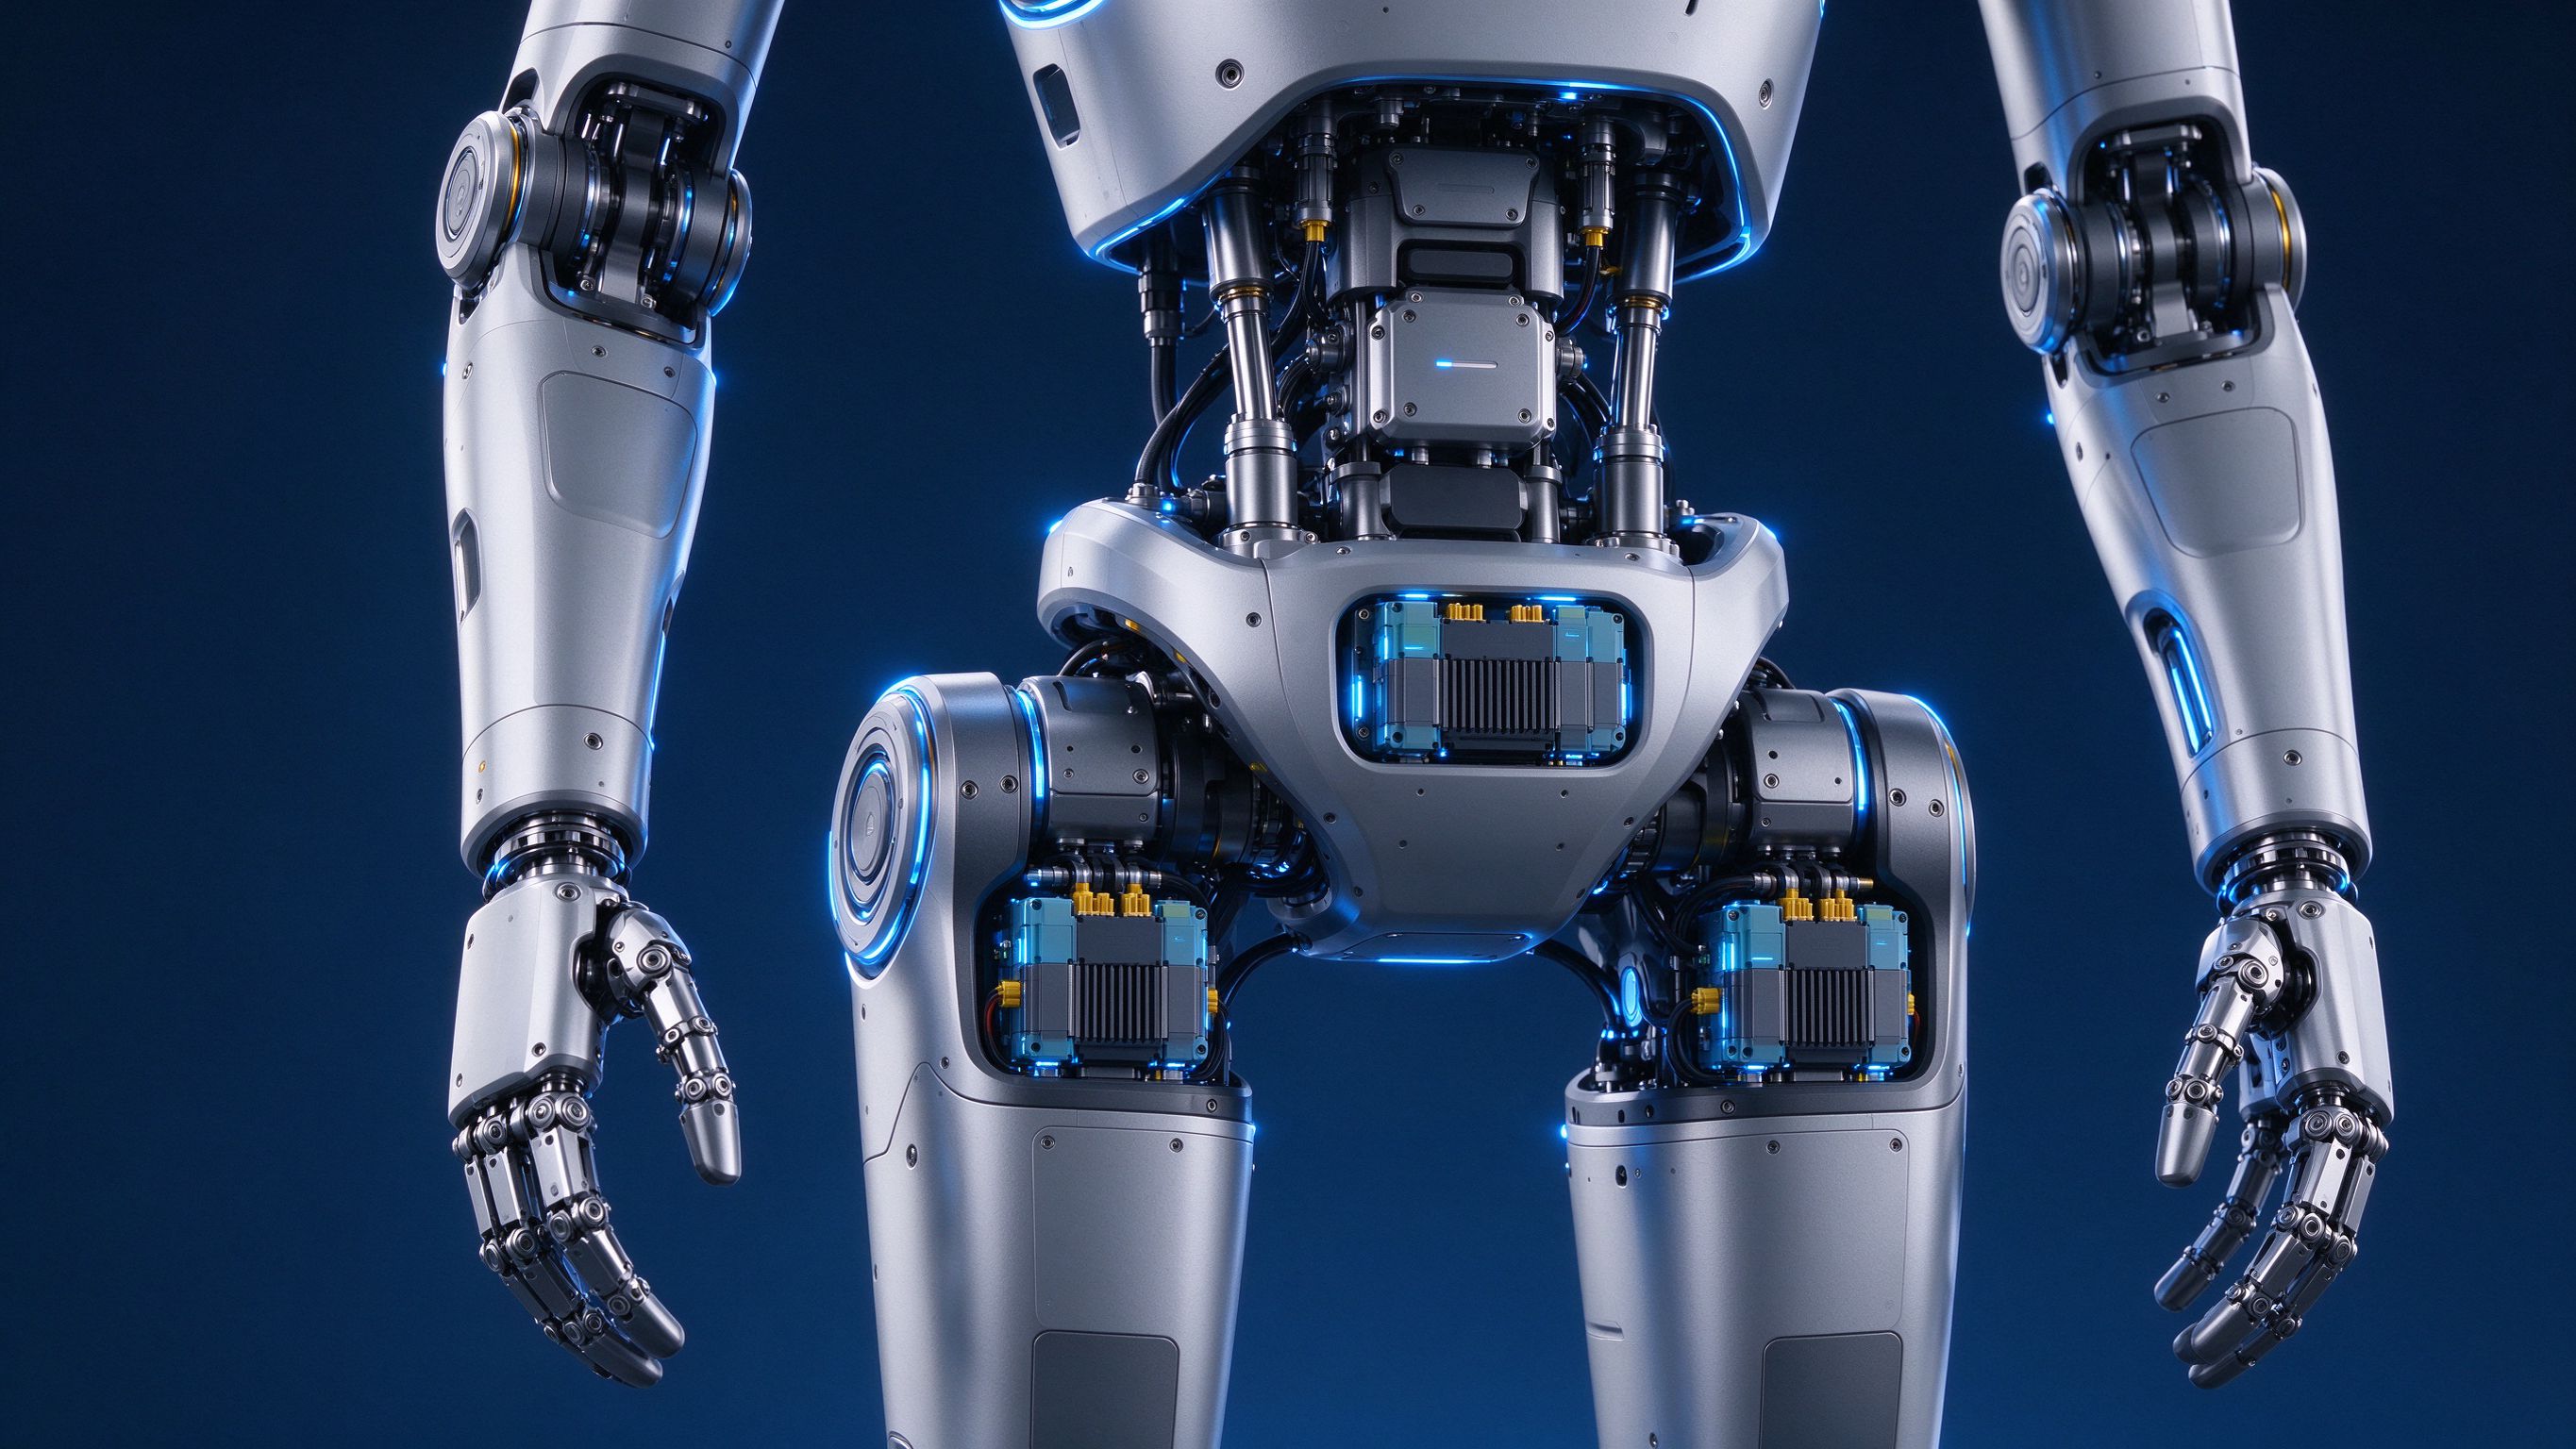
人形机器人是这两年最火的方向之一。它的关节驱动板——控制每个电机关节的小型驱动模块,是整机里技术密度最高的板卡之一:既要输出大电流驱动电机,又要塞进狭小的关节空间,尺寸被压到极限。
于是驱动板上出现了大量微型功率器件:小型 QFN 封装功率 MOS、超小尺寸的驱动芯片、0201/01005 级的阻容元件。这类板的 SMT 加工,跟普通功率板完全不是一个难度等级。
01 微型功率器件的贴片难在哪
普通功率板的 MOS 管是大封装(TO-263、D2PAK),引脚粗、焊盘大,贴片机随便打。但人形机器人关节驱动板上的功率器件是微型封装——QFN 3×3mm 甚至 2×2mm,引脚间距 0.5mm 甚至 0.4mm。
这类器件有三个难点:一是引脚细、间距密,锡膏印刷稍微偏一点就桥连短路;二是芯片本身小,贴片机吸嘴对位精度要求极高,偏位一个引脚就报废;三是散热焊盘在底部,焊接时热量和排气不好控制,容易出现虚焊和空洞。
02 难点一:锡膏印刷精度
微型功率器件的贴片质量,一大半取决于锡膏印刷。引脚间距 0.4mm 的 QFN,锡膏印刷的偏移容差只有几十微米。
印刷环节要盯三个参数:钢网厚度、开孔尺寸、印刷对位精度。0.4mm 细间距器件,钢网厚度通常 0.1mm 左右,开孔面积比必须 ≥0.66,否则锡膏释放不完整,出现少锡。钢网建议用激光切割 + 电抛光工艺,开孔边缘光滑,脱模干净。
印刷后一定要做 SPI(锡膏检测),逐点检查锡膏的偏移、少锡和桥连,不合格的板子提前挑出来,不要等回流焊后才返工。
03 难点二:贴片精度与吸嘴选型
微型器件上机,贴片机的精度和吸嘴选型直接决定良率。
0.4mm 间距的器件,建议用高精度贴片机(贴装精度 ±0.025mm 级),普通中速机的对位精度不够。吸嘴要选与器件尺寸匹配的小吸嘴,太大吸不住或偏位,太小会损伤器件。微型 QFN 通常用 1mm 以内的小号吸嘴。
另外,微型器件在料盘里非常容易立碑和偏移。供料器要选精度高的电动飞达,元件取料位置要精确,减少取料偏位。贴装高度也要控制——压得太重会压碎器件,太轻贴不牢。
04 难点三:回流焊与 AOI 检测
微型功率器件的底部散热焊盘是焊接难点。QFN 底部的散热焊盘如果整面开孔,回流时气体排不出去形成空洞,散热和可靠性都打折。正确做法是散热焊盘做网格状或分块开孔。
回流焊温度曲线也要单独调:微型器件热容小,升温太快容易爆板,曲线要温和;但功率器件又要保证焊点充分润湿,峰值温度要达标。温差是这类板最常见的焊接缺陷。
焊接后 AOI 检测不能省。0.4mm 间距的器件,AOI 要能识别细间距桥连、少锡、虚焊和器件偏位。桥连是人形机器人驱动板 SMT 最典型的缺陷,AOI 检出率直接决定出厂良率。
人形机器人关节驱动板因为器件微型化,SMT 加工从印刷、贴装到焊接、检测,每个环节都上了一个精度等级。找合作工厂时,重点看它对细间距器件的工艺能力——有没有高精度贴片机、SPI/AOI 检测设备、0.4mm 间距的成熟量产经验。这几个指标到位,微型功率器件的良率才有保障。